- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Wat maakt een robothond geschikt voor complexe industriële activiteiten?
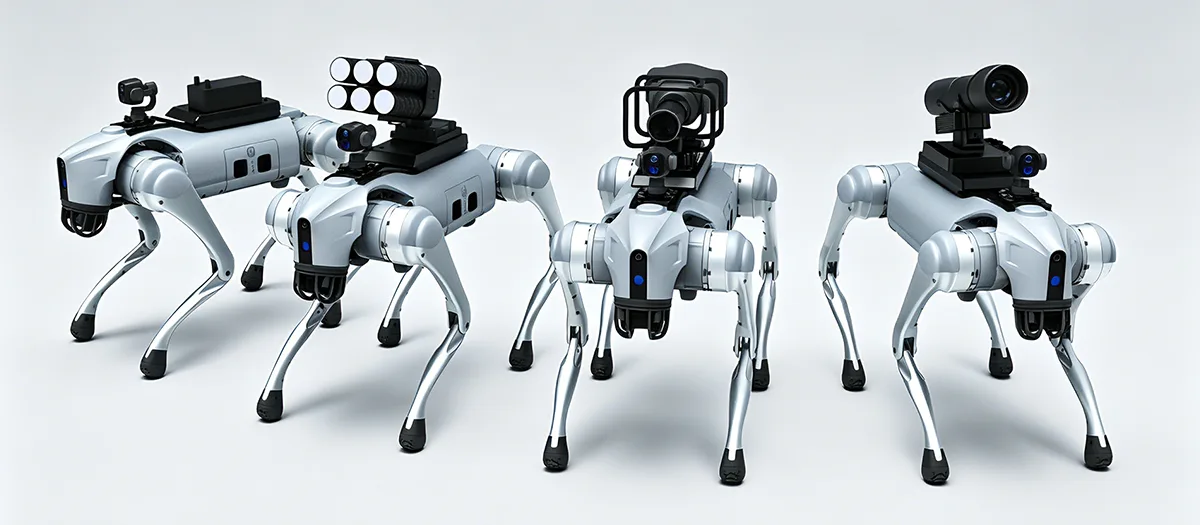
A Robothondis ontworpen om verder te gaan dan de beperkingen van conventionele mobiele robots op wielen wanneer industriële taken gepaard gaan met trappen, hellingen, oneffen terrein, smalle doorgangen, puin, tunnels of ander moeilijk terrein. De waarde ervan komt voort uit de combinatie van viervoetige mobiliteit, autonome navigatie, omgevingsperceptie, taakspecifieke detectie, modulaire apparatuur en continue werking. Voor industriële gebruikers is mobiliteit alleen echter niet voldoende. Een praktisch platform moet ook stabiele beweging, gegevensverzameling, apparatuurintegratie, batterijbeheer, onderhoud en werking onder gedefinieerde omgevingsomstandigheden ondersteunen. Dit maakt platformarchitectuur en applicatieplanning van cruciaal belang voor een succesvolle implementatie bij inspecties, infrastructuurmonitoring, intelligente productie, noodondersteuning en andere professionele operationele scenario's.
Inhoudsopgave
Klik op een sectie om direct naar de bijbehorende technische discussie te gaan.
- 1. Wat definieert een industriële viervoeterrobot?
- 2. Wat maakt beenmobiliteit nuttig op moeilijk terrein?
- 3. Welke autonome functies verbeteren de industriële bedrijfsvoering?
- 4. Welke rol speelt multisensorperceptie?
- 5. Welke inspectietaken kan een viervoudig platform ondersteunen?
- 6. Wat kan modulaire apparatuur aan het platform toevoegen?
- 7. Voor welke omstandigheden moet het platform worden ontworpen?
- 8. Hoe kunnen viervoetige robots de blootstelling aan moeilijke werkgebieden verminderen?
- 9. Hoe moeten apparatuur en sensoren worden geïntegreerd?
- 10. Wat moeten kopers evalueren voordat ze een platform kiezen?
- 11. Hoe ziet een gestructureerd implementatieproces eruit?
- 12. Wat is de toekomstige richting van industriële viervoetige robotica?
- 13. Veelgestelde vragen
Wat definieert een industriële viervoetige robot?
Een industriële viervoeterrobot is een mobiel robotplatform dat is gebouwd rond beenbeweging in plaats van wielen of rupsbanden. Dankzij de vierpotige structuur kan hij veranderingen in hoogte en onregelmatige grond aan, terwijl hij sensoren, communicatieapparatuur, computerhardware en andere toepassingsspecifieke apparatuur vervoert.
Het bepalende kenmerk is niet alleen het uiterlijk van vier poten. De waarde van een viervoeterplatform komt voort uit de coördinatie tussen voortbeweging, perceptie, controle, kracht, structuur en taakuitrusting. De robot moet zijn omgeving begrijpen, zijn beweging aanpassen, het evenwicht bewaren en een gedefinieerde bedieningsroutine uitvoeren.
Dit systeemgerichte ontwerp scheidt industriële viervoetige platforms van eenvoudige op afstand bestuurbare machines. Een professioneel platform kan autonome routeplanning, het vermijden van obstakels, het verzamelen van gegevens, het monitoren van apparatuur en herhaalbare patrouilleroutines ondersteunen. Dankzij deze functies kan de robot deelnemen aan een bredere operationele workflow in plaats van alleen als mobiele camera te fungeren.
Benige mobiliteit Door de vierpotige beweging kan het platform over trappen, hellingen, gaten, oneffen vloeren, losse grond en andere terreinveranderingen rijden.
Intelligente navigatie Waarneming, padplanning, positionering en het vermijden van obstakels kunnen een meer autonome beweging door complexe omgevingen ondersteunen.
Uitbreidbaar platform Modulaire sensoren en apparatuur kunnen dezelfde robotbasis aanpassen aan verschillende inspectie-, monitoring- en industriële taken.
Waarom viervoetermobiliteit de industriële automatisering verandert
Traditionele robots op wielen presteren het beste op relatief voorspelbare oppervlakken. Hun efficiëntie kan afnemen wanneer trappen, greppels, losse materialen, verhoogde drempels of oneffen terrein de route onderbreken. Rupssystemen kunnen een aantal uitdagende oppervlakken aan, maar ze hebben ook beperkingen in krappe ruimtes en wanneer de omgeving frequente hoogteverschillen bevat.
Beenbeweging benadert het probleem anders. Elke poot kan afzonderlijk worden bestuurd, waardoor de robot zijn voeten kan plaatsen afhankelijk van het terrein. Dit biedt meer mogelijkheden om het evenwicht te bewaren terwijl u door onregelmatige omgevingen beweegt.
Voor industriële toepassingen is het praktische voordeel toegang. Een robot die door meer soorten terrein kan bewegen, kan mogelijk inspectiepunten, uitrustingsgebieden, tunnels, werkplaatsen en andere locaties bereiken waar een conventioneel mobiel platform mogelijk extra infrastructuur nodig heeft.
- De beweging op vier poten ondersteunt veranderende hoogtes en oneffen terrein.
- Autonome navigatie kan de noodzaak voor continu handmatig sturen verminderen.
- Sensoren leveren omgevingsinformatie voor bewegings- en inspectietaken.
- Dankzij modulaire interfaces kan verschillende apparatuur voor verschillende toepassingen worden geïnstalleerd.
- Digitale gegevensverzameling kan veldoperaties verbinden met latere analyse.
KernprincipeEen industriële viervoeter moet worden geëvalueerd als een compleet mobiel besturingssysteem. Mobiliteit is belangrijk, maar perceptie, controle, apparatuurintegratie, stroom en datafuncties bepalen hoe nuttig die mobiliteit wordt.
Wat maakt beenmobiliteit nuttig op moeilijk terrein?
Moeilijk terrein is een van de duidelijkste toepassingsgebieden voor viervoetige robotica. Industriële locaties kunnen trappen, hellingen, greppels, smalle looppaden, puin, modderige gebieden, oneffen vloeren en veranderingen in de hoogte van het oppervlak bevatten. Een platform dat alleen voor vlakke vloeren is ontworpen, heeft mogelijk extra infrastructuur nodig of kan bepaalde gebieden mogelijk niet bereiken.
Een viervoetige robot kan zijn voeten individueel plaatsen en optillen, waardoor hij zijn lichaamshouding kan aanpassen als het terrein verandert. Dit kan bewegingen over hellingen, treden, gaten en onregelmatige oppervlakken ondersteunen, terwijl een stabielere relatie tussen het platform en de grond behouden blijft.
Trappen en hoogteveranderingen
Trappen zijn een eenvoudig voorbeeld van terrein dat platforms op wielen kan uitdagen. Elk wiel moet goed contact houden met het oppervlak, terwijl de robot herhaalde verticale veranderingen moet overwinnen. Een platform met poten kan individuele benen heffen en de houding aanpassen om tussen de treden te bewegen.
De exacte capaciteit hangt nog steeds af van het robotontwerp, de stapgeometrie, het besturingssysteem en de omgevingsomstandigheden. Het belangrijke technische punt is dat de pootconstructie extra bewegingsmogelijkheden biedt die wielen niet hebben.
Hellingen en oneffen oppervlakken
Industriële omgevingen omvatten vaak hellend beton, grind, losse grond, modderige grond, afvoerkanalen of overgangsoppervlakken. Een viervoeterplatform kan zijn beenposities en lichaamshouding aanpassen als het terrein verandert.
Een stabiele werking hangt af van de combinatie van mechanisch ontwerp, perceptie, loopcontrole, tractie en balansalgoritmen. De benen zorgen voor de fysieke bewegingsmogelijkheden, terwijl het besturingssysteem bepaalt hoe die mogelijkheid wordt gebruikt.
Smalle en rommelige ruimtes
Industriële tunnels, werkplaatsen, pijpleidingen en onderhoudsruimtes kunnen obstakels bevatten die de beschikbare route beperken. Een compact viervoeterplatform kan door sommige van deze ruimtes navigeren zonder dat een continu vlak rijoppervlak nodig is.
| Terreinconditie | Uitdaging voor conventionele mobiele platforms | Viervoudig ontwerpvoordeel |
|---|---|---|
| Stappen | Verticale veranderingen kunnen het wielcontact en de voorwaartse beweging onderbreken | Individuele poten kunnen worden opgetild en op verschillende hoogtes worden geplaatst |
| Steile hellingen | Verminderde tractie en beperkte aanpassing van het lichaam kunnen de beweging beïnvloeden | Tijdens de beweging kunnen de beenpositie en de lichaamshouding worden aangepast |
| Puin | Onregelmatige contactoppervlakken kunnen de beweging van het wiel onstabiel maken | Individuele voetplaatsing biedt meer mogelijkheden bij het overwinnen van obstakels |
| Modderige grond | De tractie op wielen of rupsbanden kan variëren op zachte oppervlakken | De plaatsing van de benen kan zich aanpassen aan veranderende contactomstandigheden |
| Gaten en geulen | Bij systemen op wielen kunnen overbruggingen of omwegen nodig zijn | Met beenbewegingen kunt u rond of over geselecteerde terreinkenmerken navigeren |
Balans is net zo belangrijk als beweging
Zich over moeilijk terrein kunnen verplaatsen is niet voldoende. Het platform moet het evenwicht bewaren terwijl het sensoren en apparatuur vervoert. Plotselinge veranderingen in de grondhoogte kunnen het zwaartepunt en de lastverdeling van de robot beïnvloeden.
Besturingssystemen moeten daarom het looppatroon, de houding, sensorfeedback en bewegingssnelheid coördineren. Anti-shake- en anti-tip-functies kunnen helpen een stabiele werking binnen het gedefinieerde werkingsbereik te behouden.
Dit is vooral relevant wanneer de robot camera's of meetapparatuur bij zich heeft. Overmatige beweging kan de kwaliteit van de verzamelde gegevens verminderen, zelfs als de robot zelf rechtop blijft staan.
Welke autonome functies verbeteren de industriële bedrijfsvoering?
Industriële robotica wordt nuttiger wanneer het platform herhaalbare taken kan uitvoeren zonder dat er voortdurend handmatig moet worden gestuurd. Autonome functies kunnen de werklast van de operator verminderen en tegelijkertijd bewegingen en gegevensverzameling gestructureerder maken.
Moderne viervoetige platforms kunnen omgevingsperceptie, positionering, routeplanning, het vermijden van obstakels, taakuitvoering en gegevensregistratie combineren. De mate van autonomie hangt af van de robotarchitectuur, sensoren, software, communicatieomstandigheden en werkomgeving.
Omgevingsperceptie
Voordat een mobiele robot autonoom kan navigeren, heeft hij informatie nodig over de omgeving eromheen. Sensoren kunnen obstakels, veranderingen in het terrein, open routes en andere relevante kenmerken identificeren.
Waarnemingsgegevens worden vervolgens door het navigatiesysteem gebruikt om te bepalen hoe de robot moet bewegen. In een veranderende omgeving moet dit proces mogelijk continu plaatsvinden in plaats van alleen op een vaste kaart te zijn gebaseerd.
Padplanning en het vermijden van obstakels
Padplanning bepaalt hoe de robot tussen gedefinieerde punten kan reizen. Door obstakels te vermijden, kan hij zich aanpassen wanneer een object de geplande route blokkeert of wanneer de omgevingsomstandigheden veranderen.
Voor industriële inspectie kan dit herhaalbare routes rond apparatuur, door faciliteiten of tussen aangewezen inspectiepunten ondersteunen. Operators kunnen zich meer concentreren op de inspectieresultaten in plaats van elke beweging handmatig te controleren.
Taakplanning en gegevensverzameling
Een autonome inspectieroutine kan beweging combineren met detectie. De robot kan naar gedefinieerde locaties reizen, beelden of sensormetingen verzamelen, de resultaten registreren en vervolgens doorgaan naar de volgende locatie.
Hierdoor ontstaat een digitale workflow waarin de beweging van de robot en de verzamelde informatie met elkaar verbonden zijn. In plaats van alleen een videostream te produceren, kan het systeem een gestructureerd overzicht van inspectieresultaten opbouwen.
Gadeslaan
Sensoren verzamelen informatie over terrein, obstakels, uitrusting en omgevingsomstandigheden.
Plan
Het navigatiesysteem bepaalt een geschikte route op basis van de beschikbare ruimte en taakvereisten.
Handeling
Poten en controlesystemen coördineren de beweging en passen zich aan veranderingen in de omgeving aan.
Dossier
Inspectiebeelden, sensormetingen en bedrijfsinformatie kunnen worden opgeslagen voor verdere analyse.
Autonomie moet worden afgestemd op de omgeving
Autonome werking betekent niet dat elke industriële omgeving volledig onbeheerd moet zijn. Sommige omgevingen vereisen gedefinieerd toezicht, interventie op afstand of bevestiging door de operator vóór specifieke taken.
Een meer praktische benadering is om te identificeren welke delen van de workflow betrouwbaar kunnen worden geautomatiseerd en waar menselijke besluitvorming nuttig blijft. Navigatie, herhaalde gegevensverzameling en routinematige route-uitvoering zijn sterke kandidaten voor automatisering, terwijl ongebruikelijke bevindingen mogelijk aanvullende menselijke beoordeling vereisen.
Welke rol speelt multisensorperceptie?
Perception geeft een mobiele robot de informatie die hij nodig heeft om zijn omgeving te begrijpen en toepassingsspecifieke taken uit te voeren. Eén enkele sensor levert zelden alle soorten informatie die nodig zijn voor industrieel gebruik.
Visuele camera's kunnen gedetailleerde beelden opleveren. Thermische sensoren kunnen temperatuurverschillen aan het licht brengen. Afstandssensoren kunnen de robot helpen de omringende geometrie te begrijpen. Andere sensoren kunnen lokalisatie, omgevingsmetingen of apparatuurspecifieke inspectie ondersteunen.
Visuele detectie
High-definition camera's kunnen beelden en video vastleggen voor observatie van apparatuur, infrastructuurcontroles, monitoring van faciliteiten en documentatie. Visuele gegevens vormen vaak het startpunt voor inspectie, omdat operators het uiterlijk van componenten en oppervlakken direct kunnen beoordelen.
Thermische detectie
Thermische beeldvorming kan temperatuurvariaties identificeren die mogelijk niet duidelijk zichtbaar zijn in beelden met zichtbaar licht. Dit kan handig zijn bij elektrische apparatuur, machines, energiesystemen en andere activa waarbij abnormale hittepatronen kunnen duiden op een toestand die verdere evaluatie vereist.
Ruimtelijke perceptie
Informatie over afstand en diepte kan de robot helpen obstakels, gangen, trappen en andere kenmerken van de omgeving te begrijpen. Dit ondersteunt de navigatie en kan ook bijdragen aan kartering en ruimtelijke documentatie.
| Sensorcategorie | Primaire informatie | Potentiële industriële rol |
|---|---|---|
| Zichtbaar-lichtcamera | Afbeeldingen en video | Visuele inspectie, documentatie, observatie van apparatuur |
| Thermische camera | Temperatuur patronen | Controles van de thermische toestand en identificatie van abnormale hitte |
| Diepte- of bereiksensor | Afstand en ruimtelijke relaties | Navigatie, het vermijden van obstakels en het in kaart brengen van de omgeving |
| Omgevingssensor | Gedefinieerde omgevingsmetingen | Locatiemonitoring en toepassingsspecifieke gegevensverzameling |
Waarom sensorfusie belangrijk is
Sensorfusie combineert informatie uit verschillende detectiebronnen om een completere weergave van de omgeving te creëren. Een camera kan het uiterlijk van een object herkennen, terwijl een dieptesensor de afstand en positie ervan aangeeft.
Thermische informatie kan dan een extra laag toevoegen door te laten zien of het object een ongebruikelijk temperatuurpatroon heeft. Het combineren van deze bronnen kan inspectie en navigatie informatiever maken dan het vertrouwen op één sensor alleen.
De keuze van de payload is afhankelijk van de taak
Meer sensoren betekent niet noodzakelijkerwijs een beter systeem. Elk extra onderdeel voegt gewicht, stroomvereisten, montagebeperkingen, vereisten voor gegevensverwerking en onderhoudsoverwegingen toe.
De juiste aanpak is om alleen de informatie te selecteren die nodig is voor de gedefinieerde taak. Voor een visueel inspectieplatform is mogelijk geen grote verzameling omgevingssensoren nodig, terwijl voor een industrieel monitoringproject mogelijk meerdere gegevenstypen nodig zijn om bruikbare resultaten te produceren.
Welke inspectietaken kan een viervoudig platform ondersteunen?
Inspectie is een van de meest praktische industriële toepassingen voor viervoetige robotica, omdat het platform door locaties kan bewegen die lastig kunnen zijn voor mensen of moeilijk voor machines op wielen.
De robot kan gedefinieerde routes volgen, stoppen bij inspectiepunten, beelden of sensorgegevens verzamelen en de informatie terugsturen naar een analysesysteem. Hierdoor ontstaat een herhaalbare inspectieworkflow die kan worden gepland op basis van de operationele vereisten van een faciliteit.
Fabrieks- en werkplaatsinspectie
In productieomgevingen wordt apparatuur vaak verdeeld over grote faciliteiten. Sommige gebieden kunnen verhoogd of smal zijn of van elkaar gescheiden zijn door veranderingen in het vloerniveau.
Een viervoetig platform kan door geselecteerde delen van de faciliteit navigeren en visuele informatie verzamelen van machines, pijpleidingen, elektriciteitskasten, structurele gebieden en andere gedefinieerde activa.
Controle van stroom en apparatuur
Thermische en visuele sensoren kunnen worden gecombineerd voor apparatuurinspectie waarbij temperatuurverschillen relevant zijn. De robot kan beelden verzamelen op vooraf gedefinieerde locaties en de huidige resultaten vergelijken met historische gegevens.
Inspectie van tunnels en besloten ruimtes
Tunnels, pijpgangen en andere smalle gebieden kunnen toegangsproblemen opleveren. Een compacte mobiele robot kan dergelijke ruimtes betreden terwijl hij camera's, verlichting of andere sensoren bij zich heeft die geschikt zijn voor de inspectietaak.
Observatie van de infrastructuur
Infrastructuuractiva vereisen vaak herhaalde inspecties van vergelijkbare gebieden. Een herhaalbare robotroute kan helpen de beeldverzameling te standaardiseren en een consistente bedieningsvolgorde te bieden.
- Routine-inspectie:Volg vooraf gedefinieerde routes en verzamel terugkerende visuele of sensorgegevens.
- Apparatuurbewaking:Combineer visuele en thermische informatie voor conditiebeoordeling.
- Structurele observatie:Maak afbeeldingen van geselecteerde oppervlakken, verbindingen, pijpen en andere fysieke activa.
- Gegevensdocumentatie:Bouw tijdsgestempelde inspectierecords op voor latere vergelijking en analyse.
InspectievoordeelDe meest bruikbare automatisering is niet simpelweg het vervangen van een lopend inspectietraject. Het creëert een herhaalbare cyclus waarin beweging, detectie, gegevensregistratie en latere analyse met elkaar verbonden zijn.
Inspectiegegevens moeten gestructureerd zijn
Een grote verzameling afbeeldingen is niet automatisch nuttig. Het systeem moet gegevens koppelen aan specifieke locaties, apparatuur, routes of inspectiepunten, zodat operators kunnen begrijpen waar elke waarneming vandaan komt.
Wanneer een robotinspectiesysteem wordt gecombineerd met de juiste software, kan de resulterende informatie trendanalyse, onderhoudsplanning en vervolginspectie ondersteunen. De exacte workflow is afhankelijk van de faciliteit en de benodigde informatie.
Wat kan modulaire apparatuur toevoegen aan het platform?
Door de modulariteit kan één robotplatform verschillende taken ondersteunen door apparatuur te wijzigen of toe te voegen. Dit is met name handig in industriële omgevingen waar verschillende soorten inspecties en monitoring nodig kunnen zijn.
Mogelijke uitrusting omvat camera's met zichtbaar licht, warmtebeeldsystemen, gasdetectoren, verlichtingseenheden, communicatieapparatuur, omgevingssensoren en andere taakspecifieke modules. De exacte configuratie is afhankelijk van het laadvermogen, het elektrische systeem, de montage-interfaces en de bedrijfsomstandigheden van de robot.
Inspectieapparatuur
Camera's en warmtebeeldsystemen kunnen de robot omvormen tot een mobiel inspectieplatform. Visuele camera's kunnen fysieke omstandigheden documenteren, terwijl thermische sensoren aanvullende informatie kunnen verschaffen over de warmteverdeling.
Milieu-apparatuur
Gas- en omgevingssensoren kunnen de robot in staat stellen metingen te verzamelen uit gebieden die mogelijk niet handig zijn voor handmatige toegang. Dit kan monitoringworkflows in industriële faciliteiten, tunnels, werkplaatsen en andere gedefinieerde omgevingen ondersteunen.
Verlichtings- en communicatieapparatuur
Verlichtingsmodules kunnen de beeldkwaliteit in donkere gebieden verbeteren en de werking ondersteunen op locaties met beperkte verlichting. Met communicatieapparatuur kunnen operators informatie uitwisselen met personeel in het operatiegebied.
Visuele module Legt afbeeldingen en video vast voor visuele inspectie, documentatie en observatie van apparatuur.
Thermische module Biedt temperatuurgerelateerde informatie als aanvulling op conventionele visuele inspectie.
Milieumodule Verzamelt gedefinieerde gas-, lucht- of andere omgevingsmetingen afhankelijk van de toepassing.
Modulariteit zou gedefinieerde interfaces moeten hebben
Een modulair systeem is alleen praktisch als apparatuur kan worden geïnstalleerd zonder onnodige compatibiliteitsproblemen te creëren. Montagepunten, elektrische aansluitingen, data-interfaces, fysieke afmetingen en gewichtslimieten moeten duidelijk worden gedefinieerd.
Gestandaardiseerde interfaces kunnen wijzigingen tussen apparatuurconfiguraties vereenvoudigen. Tegelijkertijd kunnen gespecialiseerde projecten op maat gemaakte beugels, behuizingen of stroomvoorzieningen vereisen wanneer standaardinterfaces niet voldoen aan de toepassingsvereisten.
Vermogen en gewicht moeten samen worden beschouwd
Elke toegevoegde module verandert de volledige bedieningsconfiguratie. Een zwaardere sensor verhoogt de belasting van de benen en het voortstuwingssysteem. Extra elektronica kan het elektriciteitsverbruik verhogen. Een grotere behuizing kan het zwaartepunt beïnvloeden of de beweging van de robot beperken.
Modulair ontwerp werkt daarom het beste wanneer de robot is ontwikkeld met voldoende aandacht voor de mechanische en elektrische relaties tussen het basisplatform en zijn apparatuur.
Voor welke omstandigheden moet het platform worden ontworpen?
Industriële omgevingen variëren aanzienlijk. Een werkplaatsvloer brengt andere uitdagingen met zich mee dan een bouwruimte buiten, terwijl een tunnel andere beperkingen met zich meebrengt dan een open industriële locatie.
Voordat een robotplatform wordt geselecteerd of ontwikkeld, moeten de omgevingsomstandigheden duidelijk worden gedefinieerd. Deze omstandigheden beïnvloeden de structuur, sensoren, bewegingsalgoritmen, afdichting, batterijgedrag en onderhoudsvereisten.
Regen en vocht
Buitenomgevingen kunnen robotapparatuur blootstellen aan regen, opspattend water en een hoge luchtvochtigheid. Het juiste beschermingsniveau is afhankelijk van het platformontwerp en de beoogde gebruiksomgeving.
Vocht kan ook sensoren en connectoren aantasten. Bij herhaaldelijk gebruik buitenshuis moet met deze componenten rekening worden gehouden tijdens het mechanische en elektrische ontwerp, in plaats van dat ze als secundaire details worden behandeld.
Stof en losse materialen
Industriële locaties kunnen stof, zand, puin of andere deeltjes bevatten. Dergelijke materialen kunnen bewegende mechanismen binnendringen of de zichtbaarheid van de sensor beïnvloeden.
Bescherming, reinigingsprocedures, toegang voor onderhoud en selectie van componenten moeten daarom de werkelijke omstandigheden op de locatie weerspiegelen.
Temperatuur
Batterijprestaties, elektronica, sensoren en mechanische materialen kunnen verschillend reageren op temperatuurveranderingen. Een platform dat bedoeld is voor brede temperatuuromstandigheden moet worden beoordeeld aan de hand van het daadwerkelijke bereik dat tijdens bedrijf wordt verwacht.
Trillingen en impact
Beweging van de benen zorgt voor herhaalde mechanische bewegingen, terwijl ruw terrein extra schokken kan veroorzaken. Gevoelige sensoren en elektronische apparatuur vereisen daarom een passende montage en bescherming.
| Omgevingsfactor | Potentieel effect | Ontwerpoverweging |
|---|---|---|
| Vocht | Kan connectoren, elektronica en sensoren beïnvloeden | Passende procedures voor behuizing, afdichting en onderhoud |
| Stof | Kan mechanische of elektronische ruimtes betreden | Bescherming, toegang tot reiniging en selectie van geschikte componenten |
| Temperatuur | Kan het gedrag van batterijen en elektronica beïnvloeden | Gedefinieerd werkingsbereik en relevante milieu-evaluatie |
| Trillingen | Kan sensorgegevens en mechanische componenten beïnvloeden | Geschikte montage, constructief ontwerp en trillingsevaluatie |
| Invloed | Kan poten, behuizingen, steunen en elektronica belasten | Structurele bescherming en validatie onder gedefinieerde omstandigheden |
De omgeving bepaalt de juiste configuratie
Er bestaat geen universele configuratie die ideaal is voor elke industriële locatie. De werkomgeving moet worden gedocumenteerd voordat de robot wordt geselecteerd.
Nuttige informatie kan bestaan uit gebruik binnen of buiten, soorten oppervlakken, temperatuurbereik, aanwezigheid van stof of vocht, gangbreedte, trapafmetingen, verwachte obstakels, vereiste lading en communicatieomstandigheden.
Hoe kunnen viervoetige robots de blootstelling aan moeilijke werkgebieden verminderen?
Een belangrijke toepassing van industriële robotica is het verminderen van de noodzaak voor mensen om locaties te betreden die moeilijk toegankelijk, oncomfortabel of ongeschikt zijn voor routinematige handmatige inspecties.
Een mobiele robot kan camera's en sensoren naar gedefinieerde gebieden brengen, terwijl operators op een gemakkelijkere bedieningspositie blijven. Dit kan inspectie en gegevensverzameling ondersteunen zonder dat personeel elke inspectieroute fysiek hoeft te volgen.
Vermindering van routinematige blootstelling
Sommige industriële taken omvatten herhaalde bewegingen door hete, stoffige, natte, luidruchtige, smalle of anderszins moeilijke omgevingen. Het gebruik van een mobiel platform voor routinematige gegevensverzameling kan de frequentie waarmee personeel deze gebieden moet betreden, verminderen.
De robot elimineert niet elke noodzaak voor menselijk ingrijpen. Voor onderhoud, ongebruikelijke bevindingen, reparaties en taken die buiten de mogelijkheden van de robot vallen, is mogelijk nog steeds opgeleid personeel nodig. Het doel is om passende inspectie- en monitoringactiviteiten naar een meer gecontroleerd bedrijfsmodel te verplaatsen.
Observatie en communicatie op afstand
Camera- en communicatiemodules kunnen operators voorzien van informatie uit het veld zonder dat ze naast de te inspecteren apparatuur hoeven te staan.
Voor onderhoudsteams kan dit handig zijn tijdens voorafgaande controles. Een robot kan eerst visuele informatie verzamelen, waardoor technici kunnen bepalen welk vervolgwerk er eventueel nodig is voordat ze het gebied betreden.
Risicoreductie is afhankelijk van het systeemontwerp
Een robot is niet automatisch veilig omdat hij op afstand staat. Het complete systeem heeft passende navigatie, het vermijden van obstakels, communicatie, noodprocedures, onderhoudspraktijken en operationele limieten nodig.
De robot moet daarom worden behandeld als een technisch hulpmiddel met gedefinieerde capaciteiten, en niet als een universele vervanging voor menselijk werk.
- Bepaal welke taken op afstand kunnen worden uitgevoerd.
- Stel veilige bedrijfsgrenzen voor de robot vast.
- Zorg voor geschikte communicatie- en noodcontrolefuncties.
- Onderhoud sensoren en mechanische componenten overeenkomstig de bedrijfsomstandigheden.
- Houd menselijke tussenkomst beschikbaar voor situaties die buiten de gedefinieerde mogelijkheden van de robot vallen.
Hoe moeten apparatuur en sensoren worden geïntegreerd?
Apparatuurintegratie bepaalt of de robot de beoogde taak kan uitvoeren zonder de mobiliteit, het evenwicht, de beschikbaarheid van stroom of de gegevenskwaliteit in gevaar te brengen. Een sensor die goed op een bank werkt, heeft mogelijk een andere montagestructuur nodig als deze eenmaal op een bewegend viervoeterplatform is geïnstalleerd.
Mechanische montage
Montagepunten moeten de apparatuur veilig ondersteunen en tegelijkertijd voldoende toegang behouden voor installatie en onderhoud. De locatie van de apparatuur is ook van belang omdat deze het zwaartepunt en de beweging van de robot kan beïnvloeden.
Voor camera's en sensoren die een stabiel zicht vereisen, moet het montagesysteem ook rekening houden met beweging en trillingen. De apparatuur heeft een passend gezichtsveld nodig zonder de benen van de robot of andere componenten te hinderen.
Elektrische integratie
Elke toegevoegde module creëert een elektrische behoefte. Camera's, thermische systemen, computermodules, verlichting, communicatieapparatuur en omgevingssensoren kunnen verschillende spannings- en stroomvereisten hebben.
De voedingsarchitectuur moet deze belastingen kunnen opvangen en tegelijkertijd de compatibiliteit met de batterij en besturingselektronica van de robot behouden.
Gegevensintegratie
Moderne robotsystemen kunnen grote hoeveelheden beeld-, sensor- en navigatiegegevens genereren. Het systeem moet definiëren hoe informatie wordt verzameld, verzonden, opgeslagen en verwerkt.
Voor inspectietoepassingen moeten gegevens idealiter verbonden blijven met locatie- en tijdinformatie, zodat latere analyse precies kan identificeren waar een bepaalde waarneming is verzameld.
| Integratiegebied | Sleutelvraag | Potentiële impact |
|---|---|---|
| Gewicht | Kan de robot het volledige uitrustingspakket dragen? | Beïnvloedt de mobiliteit, het evenwicht en de mechanische belasting |
| Positie | Waar moet de apparatuur worden gemonteerd? | Kan het zwaartepunt, gezichtsveld en beweging beïnvloeden |
| Stroom | Welke elektrische input is vereist? | Verandert de vereisten voor batterij- en energiebeheer |
| Gegevens | Hoe wordt informatie verzonden of opgeslagen? | Bepaalt de communicatie- en verwerkingsarchitectuur |
| Onderhoud | Kan de module worden benaderd en vervangen? | Heeft invloed op de bruikbaarheid en bedrijfscontinuïteit |
Integratie moet vóór de implementatie worden gepland
Vroegtijdige planning kan problemen voorkomen zoals geblokkeerde sensoren, ontoegankelijke connectoren, onvoldoende batterijcapaciteit of onstabiele montage van apparatuur.
Nuttige technische informatie omvat de afmetingen van de apparatuur, het gewicht, het energieverbruik, connectorspecificaties, communicatie-interfaces, montagevereisten, bedrijfstemperatuur en verwachte blootstelling aan de omgeving.
Zodra deze parameters bekend zijn, kan het robotplatform worden geëvalueerd als een compleet systeem in plaats van als een basisrobot waaraan achteraf apparatuur wordt toegevoegd.
Wat moeten kopers evalueren voordat ze een platform kiezen?
Het kiezen van een viervoetige robot moet beginnen met de toepassing en niet met het uiterlijk of een enkel prestatienummer. Een technisch geavanceerd platform kan nog steeds ongeschikt zijn als het niet over het vereiste terrein kan navigeren, de benodigde uitrusting kan vervoeren, onder de verwachte omstandigheden kan opereren of de vereiste gegevens kan leveren.
Begin met het milieu
Documenteer de oppervlakken, hellingen, trappen, gangen, obstakels, temperatuur, vocht, stof en andere omgevingskenmerken. Deze factoren bepalen welk type mobiliteit en bescherming het platform nodig heeft.
Definieer de operationele taak
Bepaal of de robot inspectie, monitoring, gegevensverzameling, transport, observatie van apparatuur of een andere gedefinieerde functie zal uitvoeren. De taak bepaalt welke apparatuur moet worden geïnstalleerd.
Evalueer de mobiliteit
Kijk naar meer dan alleen het vermogen om te lopen. Denk aan traplopen, het hanteren van hellingen, het overwinnen van obstakels, stabiliteit, bewegingssnelheid, draaivermogen en prestaties op de werkelijke oppervlakteomstandigheden die op de locatie worden verwacht.
Controleer het laadvermogen en de integratie
Het volledige uitrustingspakket moet worden geëvalueerd, inclusief camera's, sensoren, communicatieapparatuur, montagestructuren, batterijen en andere accessoires.
Beoordeel autonome functies
Bepaal of het systeem routeplanning, het vermijden van obstakels, positionering, geautomatiseerde gegevensverzameling, taakplanning en monitoring op afstand kan ondersteunen op het niveau dat voor het project vereist is.
- Terrein:Welke oppervlakken, trappen, hellingen en obstakels moet de robot overwinnen?
- Taak:Welke fysieke actie of informatie moet de robot leveren?
- Laadvermogen:Welke uitrusting moet worden vervoerd en hoeveel weegt deze?
- Stroom:Wat is de gecombineerde elektrische vraag van het platform en de geïnstalleerde apparatuur?
- Autonomie:Welke delen van de operationele workflow moeten geautomatiseerd worden uitgevoerd?
- Omgeving:Welke temperatuur-, stof-, vocht-, trillings- of impactomstandigheden worden verwacht?
- Onderhoud:Hoe worden sensoren, batterijen, poten en andere componenten geïnspecteerd en onderhouden?
SelectieprincipeHet beste platform is niet noodzakelijkerwijs het platform met het langste specificatieblad. Het is degene waarvan de mobiliteit, detectie, kracht, apparatuurintegratie, autonomie en onderhoudskenmerken overeenkomen met de feitelijke werkomgeving.
Hoe ziet een gestructureerd implementatieproces eruit?
Een gestructureerd implementatieproces helpt een algemeen roboticaconcept om te zetten in een besturingssysteem met duidelijke technische vereisten. Dit is vooral belangrijk voor industriële toepassingen omdat de robot moet werken met de bestaande omgeving, apparatuur, procedures en datasystemen.
- Definieer het bedrijfsscenario:Registreer de indeling van de locatie, het terrein, de omgevingsomstandigheden, de operationele routes en de doeltaken.
- Identificeer de benodigde apparatuur:Bepaal welke camera's, thermische sensoren, omgevingsapparatuur, verlichtingseenheden of communicatiemodules nodig zijn.
- Systeemparameters instellen:Bevestig gewicht, afmetingen, stroomvereisten, data-interfaces, montageposities en toegang voor onderhoud.
- Bouw de operationele route:Definieer de gebieden, controlepunten, navigatiepaden en inspectievolgorde die vereist zijn voor de toepassing.
- Valideer mobiliteit:Evalueer de beweging op het feitelijke terrein, inclusief trappen, hellingen, obstakels en overgangsoppervlakken.
- Valideer apparatuur:Controleer de beeldkwaliteit, sensormetingen, communicatie en stabiliteit van de apparatuur tijdens beweging.
- Stel operationele procedures vast:Definieer procedures voor opladen, onderhoud, gegevensbeoordeling, interventie en noodgevallen.
Testen op locatie is belangrijk
Laboratoriumtests kunnen niet elk kenmerk van een echte faciliteit reproduceren. De robot moet, indien praktisch mogelijk, worden geëvalueerd onder representatieve bedrijfsomstandigheden.
Sitetests kunnen details aan het licht brengen die tijdens de algemene ontwikkeling moeilijk te identificeren zijn. Een corridor kan smaller zijn dan verwacht. Een trap kan een ongebruikelijke hoogte hebben. Een bepaald oppervlak kan minder tractie bieden. Lichtomstandigheden kunnen de prestaties van de camera verminderen.
Deze bevindingen kunnen vervolgens worden gebruikt om de routeplanning, de plaatsing van apparatuur, de sensorconfiguratie of de operationele procedures aan te passen.
Dataworkflows moeten met de robot worden ontworpen
Inspectieautomatisering levert alleen waarde op als de verzamelde informatie kan worden gebruikt. Een nuttig systeem moet definiëren hoe beelden en sensormetingen worden opgeslagen, hoe ze aan locaties worden gekoppeld, hoe afwijkingen worden geïdentificeerd en hoe operators de resultaten beoordelen.
Voor terugkerende inspecties kunnen historische gegevens ook een vergelijkingsbasis bieden. De robot kan gegevens verzamelen via vergelijkbare routes en gezichtspunten, waardoor veranderingen in de loop van de tijd gemakkelijker te identificeren zijn.
Onderhoud moet onderdeel zijn van de implementatie
Een mobiele robot bevat mechanische en elektronische componenten die herhaalde bewegingen ondergaan. Poten, gewrichten, motoren, sensoren, connectoren, batterijen en beschermende behuizingen vereisen allemaal passend onderhoud.
Routine-inspecties moeten daarom vanaf het begin in het exploitatieplan worden opgenomen. Gemakkelijke toegang tot belangrijke componenten en duidelijke vervangingsprocedures kunnen langdurig gebruik praktischer maken.
Wat is de toekomstige richting van industriële viervoetige robotica?
De ontwikkeling van industriële viervoetige robotica evolueert in de richting van een grotere autonomie, een beter milieubewustzijn, een sterkere integratie van apparatuur en meer toepassingsspecifieke software. De centrale richting is niet alleen om robots beter te laten lopen, maar ook om hen in staat te stellen volledige operationele workflows uit te voeren met minder handmatige tussenkomst.
Slimmere belichaamde bediening
Er wordt steeds vaker verwacht dat robots waarneming en beweging combineren in plaats van ze als afzonderlijke functies te behandelen. Een platform kan omgevingsinformatie gebruiken om te beslissen waar te bewegen, hoe obstakels te vermijden en waar een taak moet worden uitgevoerd.
Hierdoor ontstaat er een nauwere relatie tussen de fysieke robot en de software die hem bestuurt. Het resultaat kan een meer adaptieve beweging zijn in omgevingen die niet volledig door een vaste route kunnen worden weergegeven.
Intelligentere inspectie
Naarmate camera's en sensoren meer informatie verzamelen, wordt geautomatiseerde analyse steeds nuttiger. Op AI gebaseerde herkenning kan helpen bij het identificeren van vooraf gedefinieerde visuele omstandigheden, het organiseren van inspectiebeelden en het markeren van gebieden die aanvullende beoordeling verdienen.
Een systeem kan bijvoorbeeld worden ontworpen om bepaalde afwijkingen aan de apparatuur, oppervlakteveranderingen of andere door de toepassing gedefinieerde omstandigheden te herkennen. Menselijke operators kunnen zich dan concentreren op verificatie en besluitvorming in plaats van elk beeld met evenveel aandacht te beoordelen.
Grotere modulariteit
Toekomstige industriële platforms zullen waarschijnlijk bredere apparatuurcombinaties ondersteunen. Eén enkele robotbasis kan verschillende inspectiesensoren, omgevingsmodules, communicatieapparatuur of taakspecifieke apparaten huisvesten.
Dit vereist meer gestandaardiseerde mechanische en elektrische interfaces, terwijl maatwerk nog steeds mogelijk is waar gespecialiseerde projecten dit vereisen.
Integratie met industriële informatiesystemen
De volgende fase van industriële robotica zal waarschijnlijk de fysieke werking verbinden met digitale managementsystemen. Door robots gegenereerde informatie kan worden gecombineerd met apparatuurrecords, onderhoudsschema's, kaarten, inspectiegeschiedenis en andere digitale gegevens.
Hierdoor kan de robot onderdeel worden van een grotere industriële workflow in plaats van te functioneren als een geïsoleerde machine.
Hogere autonomie Er kunnen meer taken worden uitgevoerd via autonome navigatie, routeplanning, het vermijden van obstakels en geplande bediening.
Betere perceptie Meerdere sensoren en intelligente analyse kunnen rijkere informatie verschaffen over apparatuur en omgeving.
Diepere integratie Robotplatforms kunnen mobiliteit, sensoren, stroom, data en industriële software met elkaar verbinden tot een completere operationele workflow.
Van mobiele machine tot intelligent bedieningsplatform
De langetermijnwaarde van viervoetige robotica ligt in de combinatie van fysieke mobiliteit en digitale intelligentie. Een robot die over moeilijk terrein kan lopen, zorgt voor de fysieke toegang. Sensoren geven informatie. Autonome controle zorgt voor herhaalbaarheid. Op AI gebaseerde analyses kunnen de verzamelde gegevens helpen interpreteren. Industriële software verbindt deze resultaten met bredere workflows.
Elk van deze mogelijkheden is afzonderlijk nuttig, maar de combinatie ervan creëert een veel capabeler platform. Hoe nauwer ze geïntegreerd zijn, des te meer applicaties kunnen worden ondersteund zonder dat het hele systeem voor elke nieuwe taak opnieuw hoeft te worden ontworpen.
Toekomstgericht principeDe richting van industriële viervoetige robotica gaat in de richting van taakgerichte systemen die mobiliteit, perceptie, autonome werking, modulaire apparatuur en data-intelligentie combineren binnen één gecoördineerd platform.
Veelgestelde vragen
Wat is een industriële viervoeterrobot?
Het is een vierpotig mobiel robotplatform dat is ontworpen voor professionele taken zoals inspectie, monitoring, gegevensverzameling en gebruik in omgevingen waar conventionele robots op wielen moeite kunnen hebben met navigeren.
Waarom zijn viervoetige robots geschikt voor oneffen terrein?
Vier individueel bestuurbare poten bieden meer mogelijkheden voor voetplaatsing en lichaamshouding. Dit kan het platform helpen bij het nemen van trappen, hellingen, gaten, losse oppervlakken en andere terreinveranderingen binnen de gedefinieerde operationele capaciteit.
Kan een viervoetige robot autonoom opereren?
Ja. Afhankelijk van de systeemarchitectuur kunnen autonome functies omgevingsperceptie, positionering, routeplanning, het vermijden van obstakels, taakuitvoering en gegevensverzameling omvatten. Het juiste niveau van autonomie is afhankelijk van de toepassing en de omgeving.
Welke sensoren kunnen op een viervoeterplatform worden geïnstalleerd?
Mogelijke uitrusting omvat camera's met zichtbaar licht, warmtebeeldsystemen, diepte- of afstandssensoren, omgevingsbewakingsapparatuur, verlichtingssystemen, communicatiemodules en andere taakspecifieke apparatuur. De exacte configuratie is afhankelijk van het platform en de applicatie.
Kan een viervoetige robot worden gebruikt voor industriële inspectie?
Ja. Het kan de routine-inspectie van industriële faciliteiten, apparatuur, infrastructuur, tunnels, werkplaatsen en andere gebieden ondersteunen door gedefinieerde routes te volgen en visuele, thermische of andere sensorgegevens te verzamelen.
Kan thermische beeldvorming met de robot worden geïntegreerd?
Ja. Thermische beeldvorming kan naast conventionele camera's worden gebruikt wanneer temperatuurverschillen relevant zijn voor de inspectietaak. De sensor, montagepositie, stroombehoefte en data-interface moeten worden geëvalueerd als onderdeel van het complete systeem.
Kan er extra apparatuur aan de robot worden toegevoegd?
Veel professionele platforms kunnen modulaire apparatuur ondersteunen, op voorwaarde dat de toegevoegde componenten binnen de gedefinieerde mechanische, elektrische, gewichts- en interfacelimieten blijven. Voor gespecialiseerde configuraties zijn mogelijk aangepaste beugels of andere integratiecomponenten vereist.
Waar moet rekening mee worden gehouden voordat u een platform selecteert?
Belangrijke factoren zijn onder meer vereisten voor terrein, trappen en hellingen, werkomgeving, gewicht van de lading, sensorvereisten, stroomvraag, autonome functies, gegevensworkflow, onderhoudstoegang en communicatieomstandigheden.
Kan hetzelfde platform verschillende applicaties ondersteunen?
Ja. Dankzij een modulair ontwerp kunnen verschillende sensoren en apparatuur worden geïnstalleerd voor inspectie, monitoring, omgevingsmetingen of andere gedefinieerde industriële taken. De beschikbare configuratie is afhankelijk van de robotarchitectuur en apparatuurvereisten.
Hoe kunnen inspectiegegevens worden gebruikt na een robotpatrouille?
Verzamelde beelden en sensormetingen kunnen worden gekoppeld aan locaties en inspectiepunten en vervolgens worden beoordeeld op vooraf gedefinieerde omstandigheden. Historische gegevens kunnen ook de vergelijking tussen inspectiecycli ondersteunen en vervolgwerkzaamheden helpen organiseren.
Maakt autonome werking de behoefte aan operators weg?
Niet noodzakelijkerwijs. Automatisering kan de continue handmatige controle verminderen, maar er kunnen nog steeds operators nodig zijn voor toezicht, afhandeling van uitzonderingen, onderhoud, ongebruikelijke bevindingen en taken die buiten de gedefinieerde operationele mogelijkheden van de robot vallen.
In welke omgevingen kunnen industriële viervoetige robots worden gebruikt?
Mogelijke toepassingen zijn onder meer fabrieken, werkplaatsen, tunnels, industriële faciliteiten, infrastructuurlocaties, oneffen buitenruimtes en andere locaties waar mobiele inspectie of gegevensverzameling vereist is. De daadwerkelijke geschiktheid hangt af van de omgevingsomstandigheden en platformspecificaties.
Bespreek een viervoeterroboticaproject
Deel de terreinomstandigheden, inspectietaak, uitrustingsvereisten, laadvermogen, werkomgeving of autonome functies die nodig zijn voor uw toepassing.
Neem contact met ons op om uw projectvereisten te bespreken